特斯拉正著手開發全新的 AI 地圖與導航系統!在 2026 年第三季財報電話會議上,Tesla AI 副總裁 Ashok Elluswamy 證實,公司將利用車隊行駛數據與個人駕駛習慣,改善 FSD 在速限辨識、停車及路線選擇上的表現,進一步降低對第三方地圖資料的依賴。
本文主要內容
特斯拉過去長期強調以攝影機與 AI 實現自動駕駛,如今選擇自行建立地圖系統,並計畫從 FSD v15 開始導入。這項技術也將讓大量特斯拉車輛累積的行駛經驗,進一步應用在導航與路線規劃上。
特斯拉自建 AI 地圖,FSD v15 將率先導入
在 10 月 21 日的財報電話會議中,有股東指出 FSD 長期存在三個問題:速限辨識、停車,以及不符合駕駛習慣的路線選擇,並詢問特斯拉為何持續依賴第三方地圖。
Ashok Elluswamy 回應:「我們不應該依賴外部提供的地圖,我們正在建立自己的地圖。」他強調,新系統不同於 OpenStreetMap 等傳統地圖服務,而是採用全新的 AI 地圖與導航 (AI-based Mapping and Navigation) 架構。
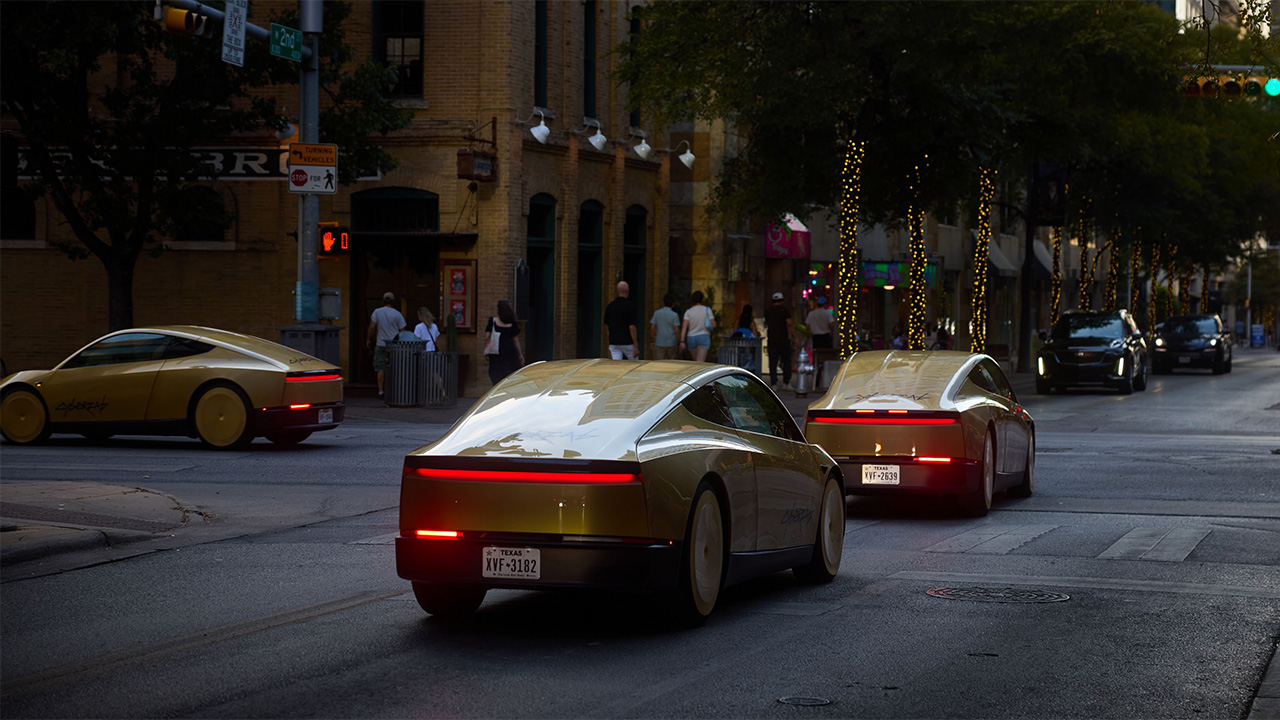
按照目前規劃,FSD v15 將率先在行程開始與結束階段使用這項技術,接下來幾個月再逐步整合至完整導航、停車及目的地處理功能。
目前特斯拉車輛仍結合第三方地圖資料與內部導航功能。新系統將進一步由特斯拉自行建立與學習道路資訊,減少對外部地圖服務的依賴。
車隊共同學習,導航也能記住個人駕駛習慣
這套 AI 地圖將結合車隊集體學習 (Fleet Learning) 與個人駕駛偏好 (Personalized Preferences),利用大量車輛累積的行駛經驗,了解不同道路的通行特性,再依照個人習慣調整導航建議。
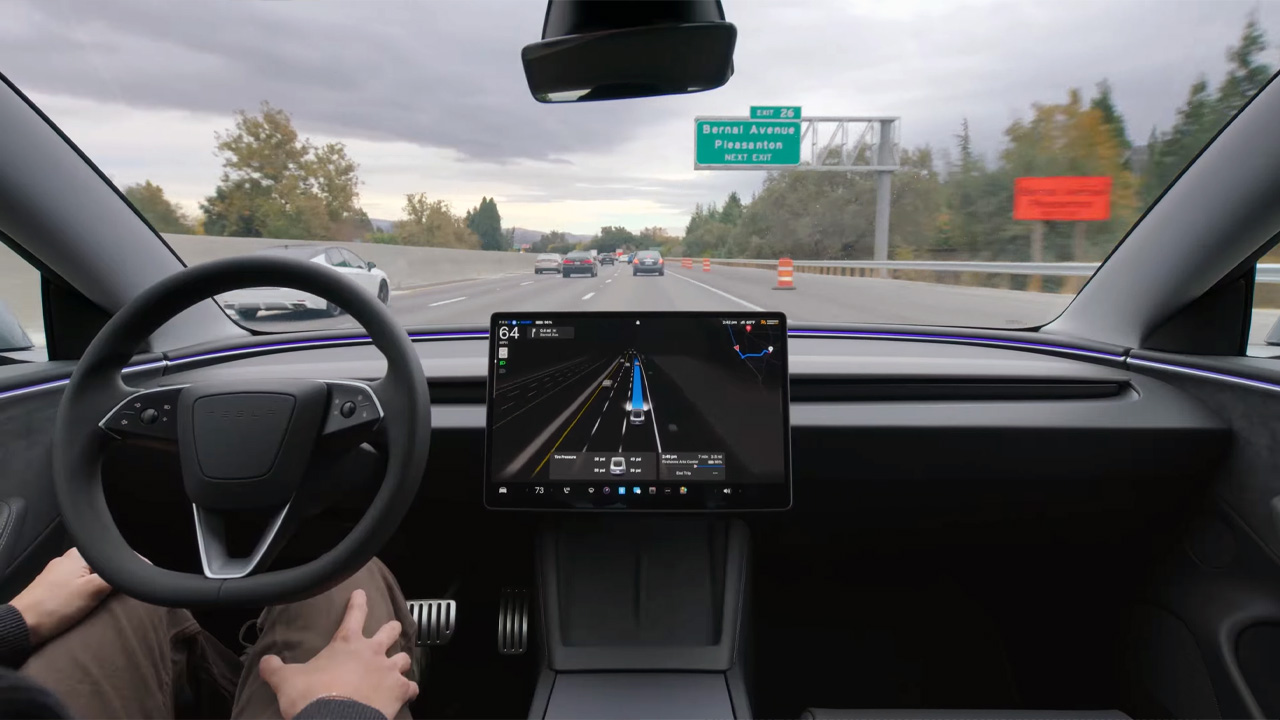
Ashok Elluswamy 甚至形容,未來系統在某些駕駛任務上,可能比駕駛者自己更了解其偏好。例如面對多條可行路線,導航除了參考行車時間,也能學習駕駛者平常偏好的行駛方式。
此外,新系統也將整合語音控制,讓駕駛能直接要求改走其他路線,不必反覆操作導航畫面。
過去強調純視覺,為何現在開始自建 AI 地圖?
特斯拉長期主張,自動駕駛應以攝影機與神經網路辨識道路環境,避免過度依賴預先建立的高精地圖 (HD Maps)。Elon Musk 曾在 2019 年 Autonomy Day 批評這類技術,認為道路環境隨時可能改變,過度依賴既有地圖容易讓自駕系統缺乏適應能力。可參考 Tesla Autonomy Day 官方影片。
特斯拉現有車輛本來就有使用導航地圖,而「純視覺」主要是指車輛透過攝影機辨識周遭環境並作出駕駛決策。這次的新系統則將 AI 與車隊學習進一步整合至導航架構。
相較於傳統預先測繪、提供精細車道資訊的高精地圖,特斯拉希望透過大量車輛的實際行駛經驗,持續累積與更新道路資訊,減少人工建圖與維護的需求。
與 Waymo 等使用高精地圖的自動駕駛業者相比,特斯拉仍以攝影機作為主要環境感知來源,但將進一步強化地圖與導航的自主開發能力。
速限辨識與停車問題,AI 地圖能帶來哪些改善?
速限辨識、停車與路線選擇,是這次股東直接向 Ashok Elluswamy 提出的三大問題,也是新 AI 地圖預計改善的重點。
台灣部分車主曾反映,使用 EAP 自動輔助導航駕駛時,車輛進入交流道或匝道會出現明顯降速。這類問題涉及導航資料、道路曲率及車輛控制邏輯,而更精確的道路資訊,正是新 AI 地圖可能發揮作用的地方。
歐洲市場則對自動駕駛系統遵守法定速限有較嚴格的要求,FSD 的速限辨識與速度設定也曾引發監管討論。若新系統能提高道路與速限資訊的準確性,將有助於 FSD 在不同市場處理複雜道路環境。
對 Robotaxi 而言,準確抵達乘客指定地點、選擇合適的上下車位置,以及處理複雜道路環境,都是日常營運的重要環節。這也是特斯拉希望透過新一代 AI 地圖改善的功能。
延伸閱讀
特斯拉 FSD v15 已先跑 Robotaxi!24 小時無人營運成下一步
歐洲 FSD 正式更名!改稱 TAD 特斯拉輔助駕駛爭取歐盟批准
若近期有購車規劃,可以使用 electrify.tw 的推薦連結 前往特斯拉官網訂購,或將推薦碼連結提供給銷售顧問即可獲得 NT$ 8,000 購車優惠。若您即將交付新車,不妨參考 JOWUA 周邊配件。
若覺得本站內容實用,歡迎追蹤 LINE TODAY 與 Facebook 粉絲專頁。若有任何問題或建議,歡迎加入我們的 LINE 官方帳號 聯繫。
也可以將 electrify.tw 設為 Google 偏好來源,日後在 Google 搜尋更容易看到我們的報導: